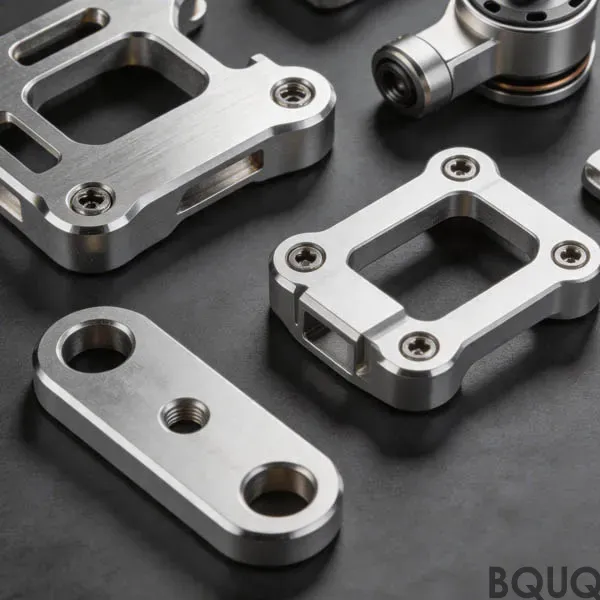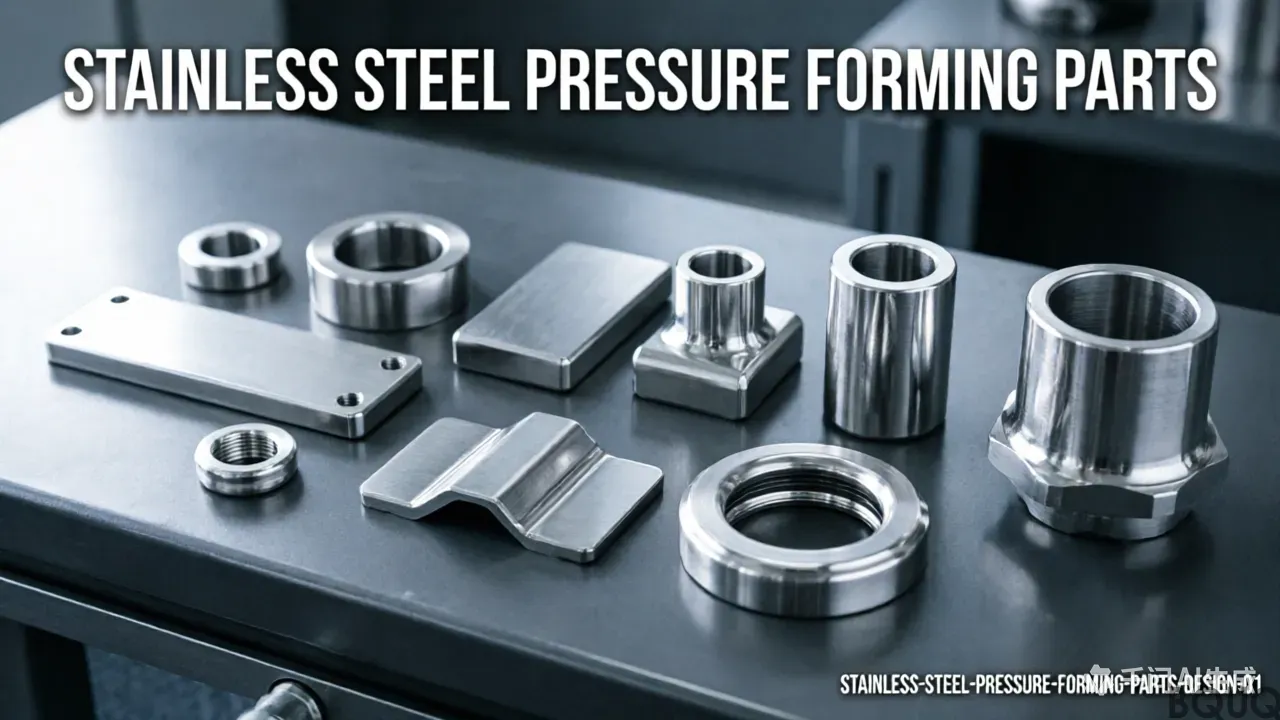
Linh kiện CNC chính xác trong robot công nghiệp: Nghiên cứu điển hình và dung sai
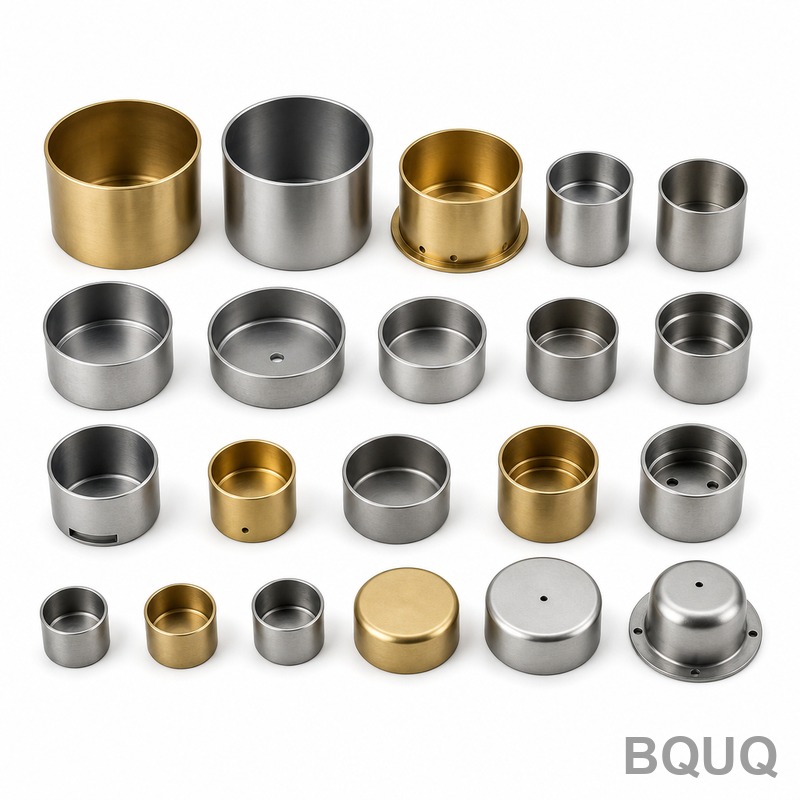
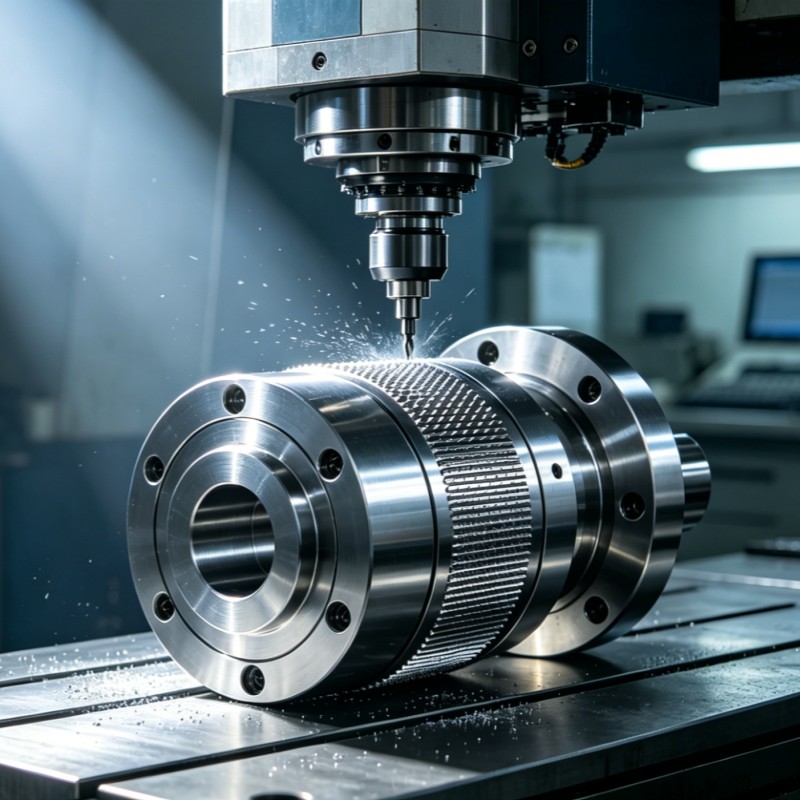
工业机器人要求零部件的加工公差控制在10微米以内,表面粗糙度达到Ra 0.4或更优,以确保末端执行器定位的可重复性和关节的长期稳定性。在本案例研究中,我们基于BQUQ东莞工厂的实际生产数据,分析了一款六轴协作机器人手臂(有效载荷5 kg,工作半径850 mm),其CNC加工铝合金和不锈钢零件相比铸造方案将装配方差降低了38%。以下章节详细介绍了机器人腕部壳体